

රොබෝ වැකියුම් ක්ලීනර් යන්ත්ර බොහෝ විට කාමරවල කොන් සහ දාර පිරිසිදු කිරීම මඟහරිනු ලබන්නේ ඒවායේ වටකුරු හැඩය සහ සංවේදකවල සීමාවන් හේතුවෙනි. භෞතික විද්යාත්මක මූලධර්ම සහ නිවැරදි මෘදුකාංග සැකසුම් භාවිතයෙන් මෙම ගැටලුව සම්පූර්ණයෙන්ම විසඳා ගත හැකිය.
භෞතික හැඩය, ජ්යාමිතිය සහ චලිත විද්යාව
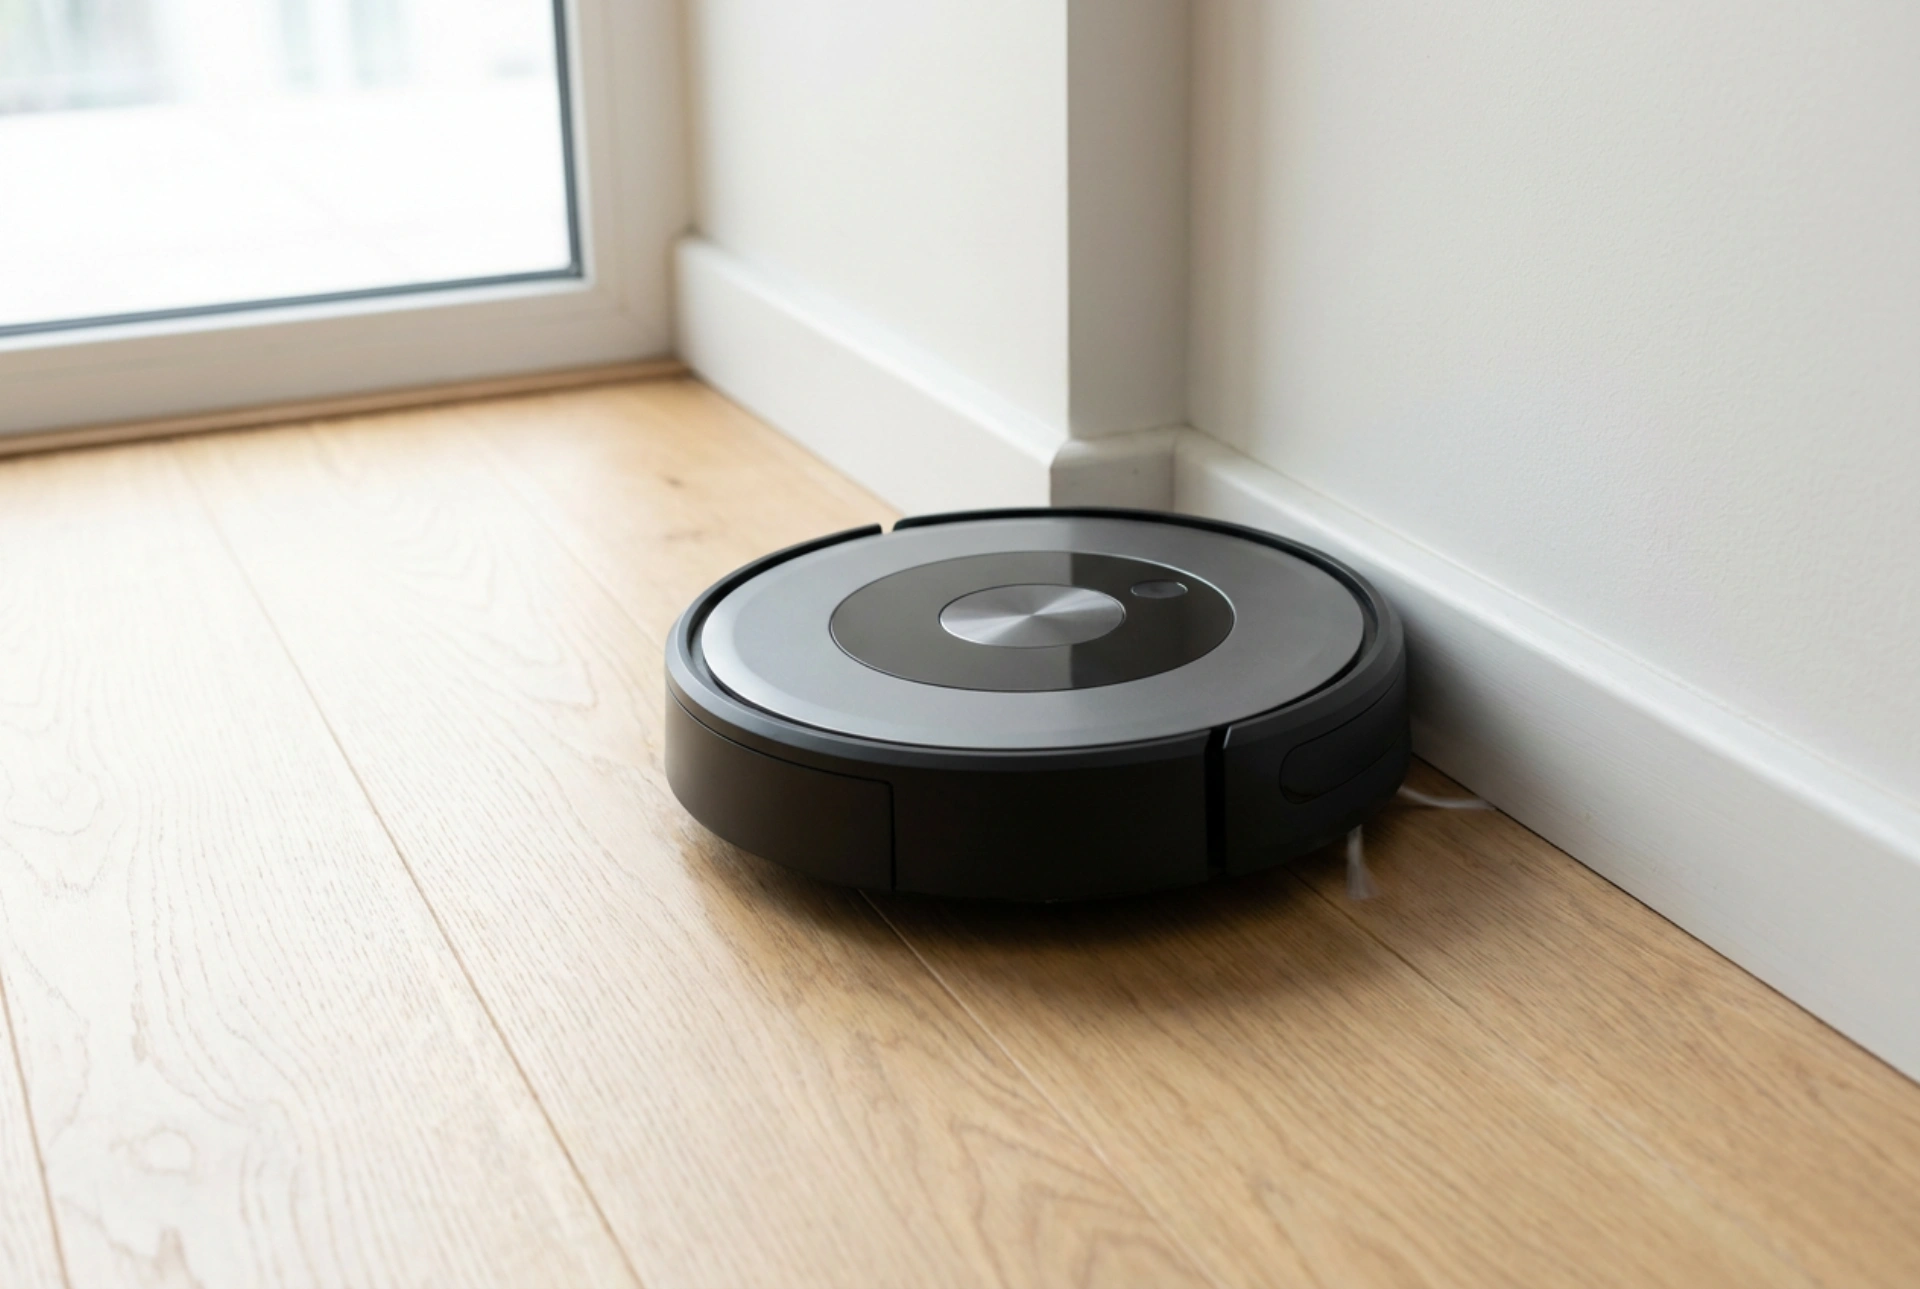
බොහෝ රොබෝ වැකියුම් ක්ලීනර් යන්ත්ර වටකුරු හැඩයකින් යුක්ත වේ. ජ්යාමිතික විද්යාවට අනුව, වෘත්තාකාර වස්තුවකට අංශක 90ක කෝණයක් සහිත මුල්ලකට සම්පූර්ණයෙන්ම ඇතුළු විය නොහැක. මෙය වටකුරු හැඩයේ ඇති ස්වභාවික සීමාවකි. මෙම ගැටලුව මඟහරවා ගැනීම සඳහා නිෂ්පාදකයින් විසින් විශේෂිත පැති බුරුසු (side brushes) සවි කර ඇත. මෙම පැති බුරුසු වේගයෙන් භ්රමණය වන විට ඇති වන කේන්ද්රාපසාරී බලය (centrifugal force) මඟින් කොන්වල සහ දාරවල ඇති දූවිලි හා කුණු අංශු යන්ත්රයේ මැද පිහිටි ප්රධාන චූෂණ මාර්ගය (suction path) දෙසට තල්ලු කරනු ලබයි. පැති බුරුසුවල දිග සහ ඒවායේ කෙඳිවල නම්යශීලීභාවය නිසි පරිදි පවත්වා ගැනීම මෙහිදී අත්යවශ්ය වේ. බුරුසු කෙඳි ඇඹරී, ගෙවී හෝ දුර්වල වී ඇත්නම්, ඒවාට කොන්වල කෙළවරටම ළඟා වී අපද්රව්ය පිරිසිදු කිරීමට නොහැකි වේ. එබැවින් මෙම බුරුසු නියමිත කාල පරාසයන් තුළ ප්රතිස්ථාපනය කිරීම හෝ නඩත්තු කිරීම අත්යවශ්ය වේ.
සංවේදක පිරිසිදුකම සහ සංඥා පරාවර්තනය විශ්ලේෂණය
නවීන රොබෝ වැකියුම් යන්ත්ර තම ගමන් මාර්ගය තීරණය කරන්නේ අධෝරක්ත (infrared) සංවේදක, ලේසර් සංවේදක (LiDAR) හෝ දෘශ්ය කැමරා පද්ධති (visual cameras) මඟිනි. මෙම සංවේදක මඟින් නිකුත් කරන ආලෝක තරංග බිත්තිවල වැදී නැවත පැමිණෙන කාලය මැනීමෙන් අවකාශය පිළිබඳ ත්රිමාණ සිතියමක් නිර්මාණය කරයි. කොන් සහ දාර ආශ්රිතව මෙම තරංග පරාවර්තනය වීම (signal reflection) තරමක් සංකීර්ණ වන අතර, එහිදී සිදුවන සුළු දෝෂයකින් වුවද යන්ත්රය කෝණය මඟ හැරීමට ඉඩ ඇත. විශේෂයෙන්ම, සංවේදක ආවරණ මත සිහින් දූවිලි තට්ටුවක් evasion_of_dust බැඳී ඇති විට, තරංග පරාවර්තනය දුර්වල වන අතර බිත්තියක් සහ කෝණයක් අතර ඇති සීමාව නිවැරදිව හඳුනා ගැනීමට යන්ත්රයට අපහසු වේ. මේ හේතුවෙන් යන්ත්රය ආරක්ෂිත පියවරක් ලෙස බිත්තියට සහ කෝණයට වඩා ඈතින් ගමන් කිරීමට පෙළඹේ. සෑම පිරිසිදු කිරීමේ වටයකටම පෙර මෘදු, වියළි මයික්රෝෆයිබර් රෙදි කඩකින් සංවේදක පිසදැමීම මඟින් යන්ත්රයට බිත්ති සහ කොන් නිවැරදිව හඳුනා ගැනීමට අවස්ථාව සැලසේ.
මෘදුකාංග සැකසුම් සහ දාර පිරිසිදු කිරීමේ මාදිලිය (Edge Cleaning)
බොහෝ නවීන රොබෝ වැකියුම් යන්ත්ර සතු යෙදුම්වල (apps) පිරිසිදු කිරීමේ විවිධ ක්රමවේදයන් අඩංගු වේ. කොන් මඟ හැරීම වැළැක්වීම සඳහා පහත සඳහන් මෘදුකාංග සැකසුම් සිදු කළ යුතුය:
- දාර පිරිසිදු කිරීමේ මාදිලිය (Edge Mode): මෙම මාදිලිය සක්රිය කළ විට, යන්ත්රය මුළු කාමරය පුරා සංචාලනය වීම වෙනුවට බිත්ති දිගේ සහ කොන් දිගේ පමණක් ගමන් කරමින් පිරිසිදු කිරීම සිදු කරයි.
- ද්විත්ව පිරිසිදු කිරීම (Double Pass): කාමරය දෙවරක් පිරිසිදු කිරීමට සැකසීම මඟින් පළමු වටයේදී මඟහැරුණු දූවිලි අංශු දෙවන වටයේදී සාර්ථකව එකතු කර ගැනීමට හැකි වේ.
- දේශීය සිතියම් යාවත්කාලීන කිරීම (Remapping): නිවසේ ගෘහ භාණ්ඩ වෙනස් කළ පසු පැරණි සිතියම මකා දමා අලුතින් සිතියම්ගත කිරීමක් සිදු කරන්න. මෙය කොන්වල ඇති බාධා හඳුනා ගැනීමට උපකාරී වේ.
බාධක ඉවත් කිරීම සහ භෞතික පරිසරය සකස් කිරීම
කොන්වල සහ බිත්ති දාරවල පිහිටා ඇති විදුලි රැහැන්, රෙදිපිළි, බිත්ති සැරසිලි හෝ කුඩා ගෘහ භාණ්ඩ රොබෝ යන්ත්රයේ සංචාලන පද්ධතිය ව්යාකූල කරයි. බම්පර් සංවේදක (bumper sensors) හෝ ලේසර් සංවේදක මඟින් යම් බාධකයක් හඳුනාගත් වහාම යන්ත්රයේ ආරක්ෂිත ක්රමවේදය සක්රිය වී, එය එම ප්රදේශයෙන් ඉවතට ගමන් කිරීමට පටන් ගනී. එබැවින්, පිරිසිදු කිරීම ආරම්භ කිරීමට පෙර බිත්ති කොන්වල ඇති සියලුම අනවශ්ය ද්රව්ය ඉවත් කිරීම වැදගත්ය. තවද, බිත්තිවල පහළ කොටස්වල (skirting boards) දූවිලි තට්ටු ගැසී තිබීමද සංවේදක සංඥාවලට බාධා කළ හැකිය. එම නිසා බිත්ති දාර නිතර පිරිසිදුව තබා ගැනීම රොබෝ යන්ත්රයේ කාර්යක්ෂමතාව ඉහළ නැංවීමට සෘජුවම දායක වන සාධකයකි.
නඩත්තු කිරීම සහ නිරන්තර පරීක්ෂාව
රොබෝ වැකියුම් යන්ත්රයක උපරිම ප්රතිඵල ලබා ගැනීම සඳහා නිතිපතා නඩත්තු කිරීම අත්යවශ්ය වේ. පැති බුරුසුවල කෙඳි ඇද වී හෝ නැවී ඇත්නම්, ඒවා උණු වතුරේ තත්පර කිහිපයක් ගිල්වා තැබීමෙන් නැවත මුල් හැඩයට පත් කර ගත හැක. මෙය කෙඳිවල නම්යශීලී බව නැවත ලබා ගැනීමට උපකාරී වේ. තවද, රෝදවල දූවිලි, කෙස් ගස් හෝ නූල් කෙඳි එතී ඇති විට යන්ත්රයේ ගමන් පථය සුළු වශයෙන් වෙනස් විය හැකි අතර, එමඟින් කොන්වලට ළඟා වීමට ඇති හැකියාව අඩුවේ. එබැවින් රෝද සහ බුරුසු නිතර පිරිසිදු කිරීම වඩාත් යෝග්ය වේ.